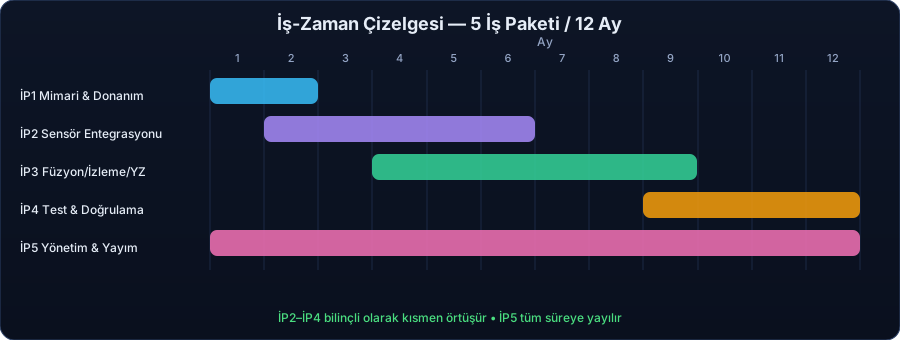
● TÜBİTAK 1002-A Hızlı Destek● Kapsam: yalnızca Tespit & Sınıflandırma12 ay · ≤ 150.000 TL · hedef TRL 4–5
Modüler Çok-Sensörlü Anti-Drone (C-UAS) Tespit ve Sınıflandırma Sistemi Prototipi
Alçak irtifa ve düşük radar kesit alanına sahip mini/mikro İHA'ları; radar, RF/DF, EO-IR ve akustik kiplerini
ortak bir füzyon çekirdeğinde birleştirerek düşük maliyetli, açık mimarili bir platformda güvenilir biçimde
tespit etmeyi ve sınıflandırmayı hedefleyen (drone / kuş / gürültü) bir araştırma prototipi.
Bu sayfa bir araştırma geliştirme kaydıdır. Fiziksel dört sensörlü prototip ve saha başarımı henüz doğrulanmadı.
Gerçek veri alındı
V4L2 kameradan MJPEG kare ve ALSA ses girişinden örnek okundu. Tek sınıflı ONNX drone modeli çalıştırıldı; karanlık yerel karelerde aday çıkmadı. Bağımsız saha başarımı ölçülmedi.
Elektriksel tasarım
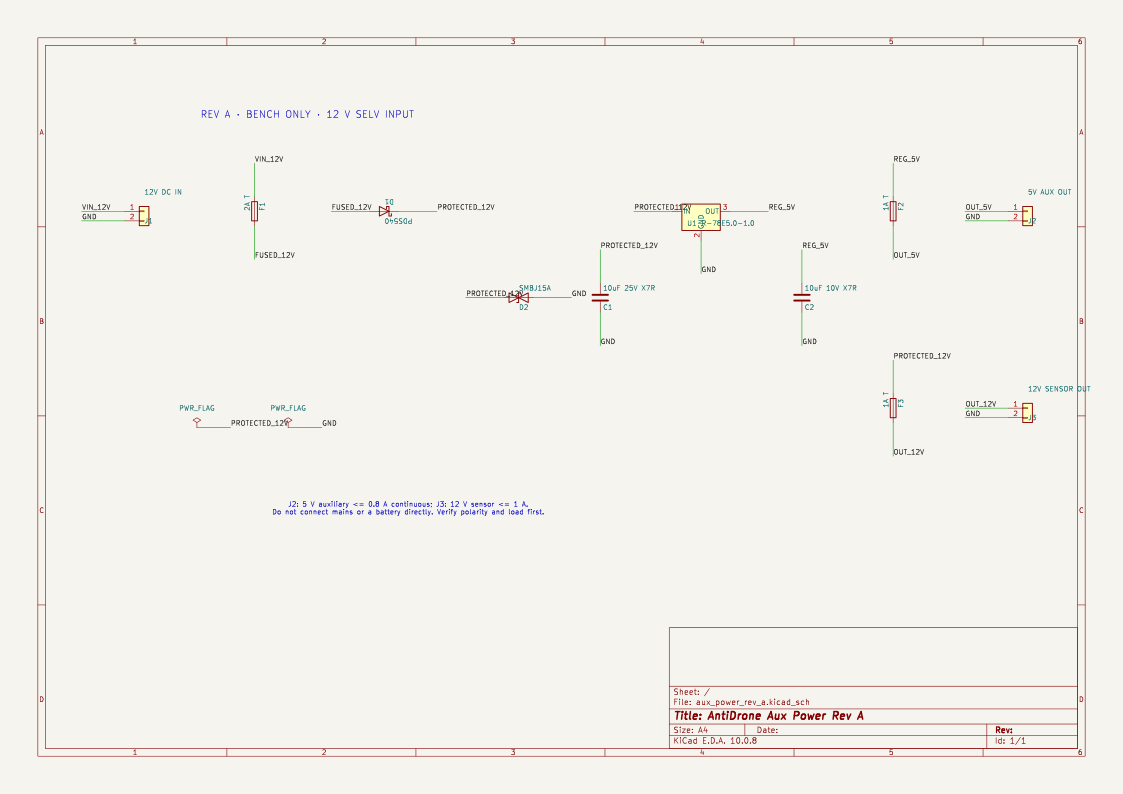
12 V giriş / 5 V yardımcı çıkış KiCad şeması üretildi ve ERC sıfır ihlalle geçti. PCB, fiziksel kart ve yük/sıcaklık ölçümü henüz yok.
Sensörler bekliyor
Radar, faz uyumlu SDR, EO/IR PTZ ve kalibre mikrofon dizisinin kesin modelleri; gerçek hedef verisi ve saha testleri gerekli.
Proje, drone tehditlerini yalnızca tespit eder ve sınıflandırır; herhangi bir etkisizleştirme
(jammer, spoofer, lazer vb.) bileşeni kapsam dışıdır. Katkı tamamen durumsal farkındalık katmanındadır.
Proje başlığı
Modüler Çok-Sensörlü Anti-Drone (C-UAS) Tespit ve Sınıflandırma Sistemi Prototipi
Program
TÜBİTAK 1002-A Hızlı Destek Modülü
Proje yürütücüsü
[Ad Soyad, Unvan]
Kurum / Fakülte / Bölüm
[Üniversite / Fakülte / Bölüm]
ARBİS / TC No
[doldurulacak]
ORCID
[doldurulacak]
Önerilen süre
12 ay
Önerilen bütçe
≤ 150.000 TL (burs dahil)
Araştırma alanı
Elektronik / Sinyal İşleme / Yapay Zekâ
Anahtar kelimeler
C-UAS, drone tespiti, sensör füzyonu, radar sinyal işleme, RF/yön bulma (DF), EO-IR, akustik dizi, yapay zekâ ile sınıflandırma
ℹ️
Köşeli parantezli [alanlar], ARDEB PBS başvurusu öncesi yürütücü tarafından doldurulmalıdır.
1 · Özgün Değer
Problem, Literatür ve Özgün Katkı
Ticari mini/mikro İHA'ların yaygınlaşması; havaalanları, kritik enerji/haberleşme altyapıları, kamu
etkinlikleri ve yerleşkeler için artan bir hava güvenliği riski oluşturur. Küçük RCS, alçak-yavaş uçuş profili ve
kuşa benzer imzalar nedeniyle bu platformlar klasik radarlarla güvenilir tespit edilemez.
Problem Tanımı
Tek bir yöntemin zayıf yönü vardır: RF tabanlı tespit otonom/fiber-optik kontrollü drone'da yetersizdir;
radar kuş/drone ayrımında zorlanır; optik, görüş ve hava koşullarına bağlıdır. Bu nedenle çok-sensörlü füzyon
ve YZ sınıflandırma, güvenilir erken uyarı için kritik ihtiyaçtır.
Literatür & Mevcut Durum
C-UAS tespiti; radar mikro-Doppler, RF protokol parmak izi, EO/IR ve derin öğrenme tabanlı akustik
sınıflandırmada hızla gelişiyor. ASELSAN (İHTAR, KANGAL) ve Meteksan (Retinar) gibi olgun sistemler yüksek
maliyetli/bütünleşiktir; düşük maliyetli, açık mimarili, akademik modüler tespit platformu boşluğu vardır.
A3. Sınıflandırmada ≥ %90 doğruluk ve ≤ %5 yanlış alarm (kontrollü test).
A4. Tipik mikro-İHA için gündüz ≥ 1 km'de tespit ve sınıflandırma.
A5. Laboratuvar + kontrollü saha testleriyle doğrulama ve en az bir bilimsel yayın/bildiri.
2 · Sistem Mimarisi
Katmanlı, Açık Mimari Füzyon Yapısı
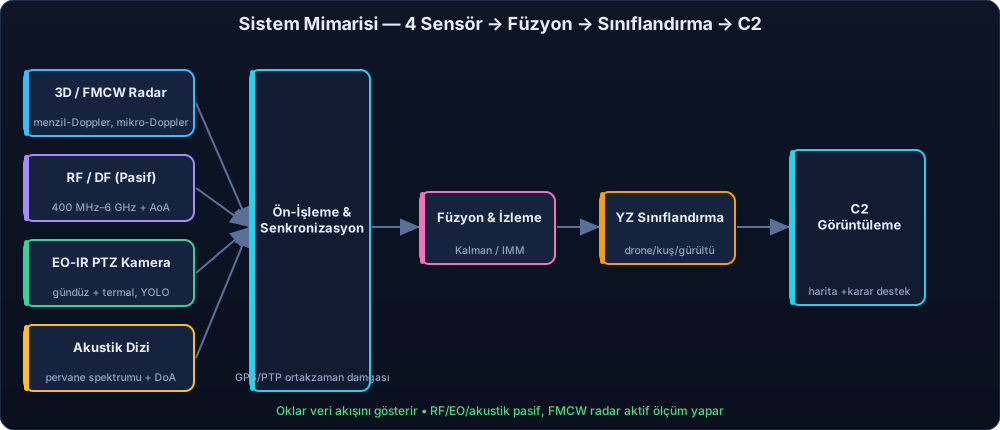
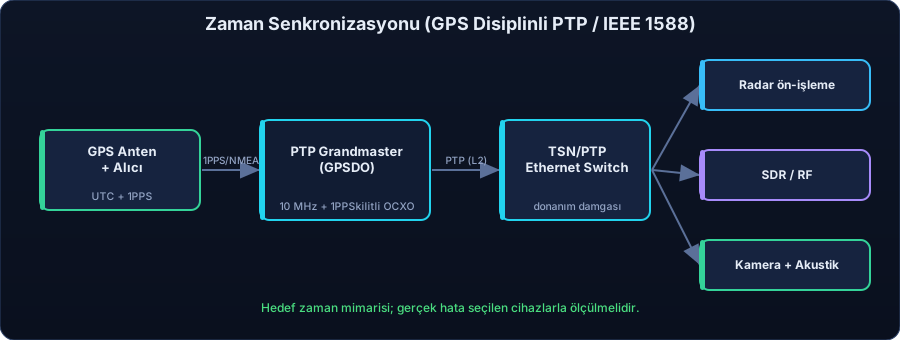
Her sensör kendi ön-işleme birimiyle veri üretir; veriler ortak zaman damgasıyla (GPS/PTP)
senkronize edilerek füzyon çekirdeğine aktarılır. Çekirdek hedef izlerini (track) oluşturur, YZ sınıflandırıcı
türü (drone / kuş / diğer) belirler ve sonuçlar operatör arayüzünde (C2 — yalnızca görüntüleme) haritalandırılır.
Hedef mimari: dört sensör → füzyon → sınıflandırma → görüntüleme. FMCW radar aktif ölçüm yapar.
🛡️
Algılama kipleri: RF/DF alıcısı, kamera ve mikrofon pasiftir. FMCW radar ölçüm için yayın yapar; kullanılacak OEM modül ve çalışma koşulları seçilip doğrulanacaktır.
2.2 · Yöntem
Kip Bazında Kullanılacak Yöntemler
AKTİF RADAR · OEM MODÜL
Radar Sinyal İşleme
FMCW/Pulse-Doppler ham veriden menzil-Doppler haritası; mikro-Doppler imzalarıyla pervane dönüşü tespiti ve
CFAR tabanlı hedef seçimi. → drone/kuş ayrımı için mikro-Doppler bant genişliği.
YALNIZCA DİNLEME
RF Tespit ve Yön Bulma (DF)
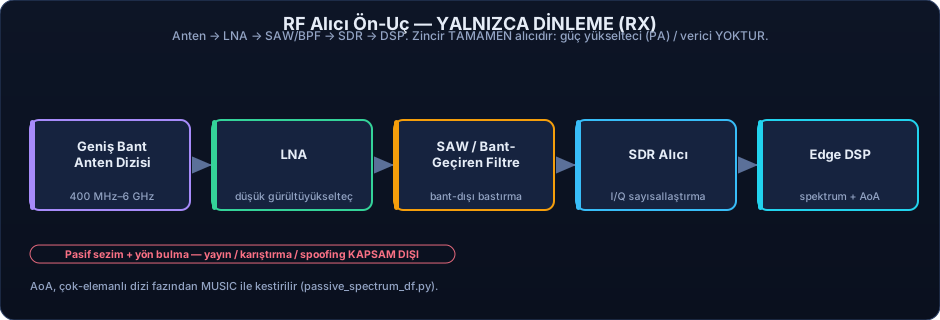
400 MHz–6 GHz bandında kontrol/telemetri linklerinin pasif sezimi ve anten dizisiyle geliş açısı (AoA)
kestirimi. Herhangi bir yayın/karıştırma yoktur.
EO + IR
EO-IR Görüntü İşleme
Gündüz ve termal kameralardan derin öğrenme tabanlı nesne tespiti (YOLO benzeri) ve PTZ ile görsel
doğrulama/takip.
PASİF
Akustik Tespit
Mikrofon dizisiyle pervane/motor sesinin spektral analizi ve geliş yönü kestirimi; kötü görüş koşullarında
tamamlayıcı erken uyarı.
FÜZYON
Sensör Füzyonu ve İzleme
Kalman/IMM tabanlı çoklu-hedef izleme ve sensörler arası karar birleştirme ile yanlış alarm azaltımı.
EDGE YZ
Yapay Zekâ Sınıflandırma
Radar mikro-Doppler, akustik spektrogram ve görüntü özniteliklerini birleştiren çok-kipli sınıflandırıcı;
gömülü/edge platformda gerçek zamanlı çalışma hedefi.
🧪
Doğrulama: önce laboratuvarda birim testler, sonra bütünleşik kontrollü saha testleri. İzinli/kayıtlı bir
test drone'u bilinen uçuş profillerinde uçurularak menzil, sınıflandırma doğruluğu ve yanlış alarm ölçülür.
Tüm uçuş testleri SHGM izinleri ve kurumsal etik/güvenlik kuralları çerçevesinde yapılır.
Elektronik Tasarım
Gerçek Devre Şeması ve Hedef Mimari
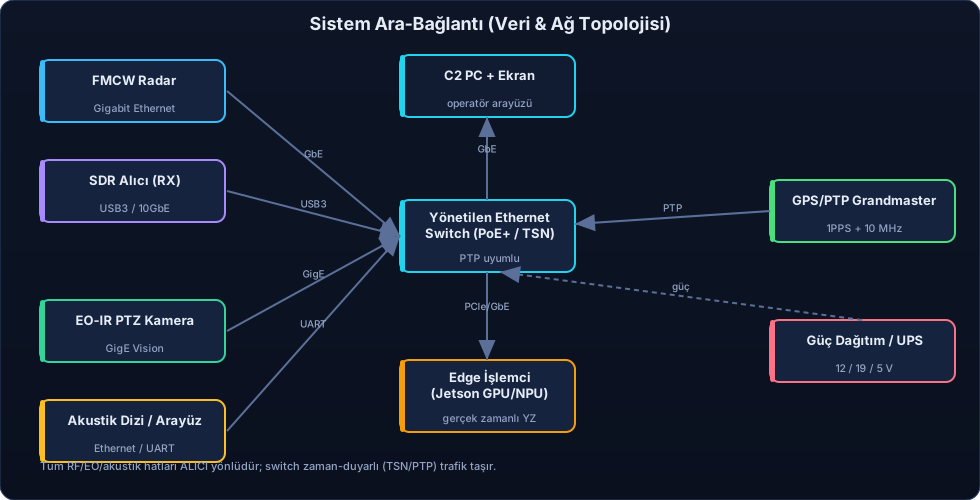
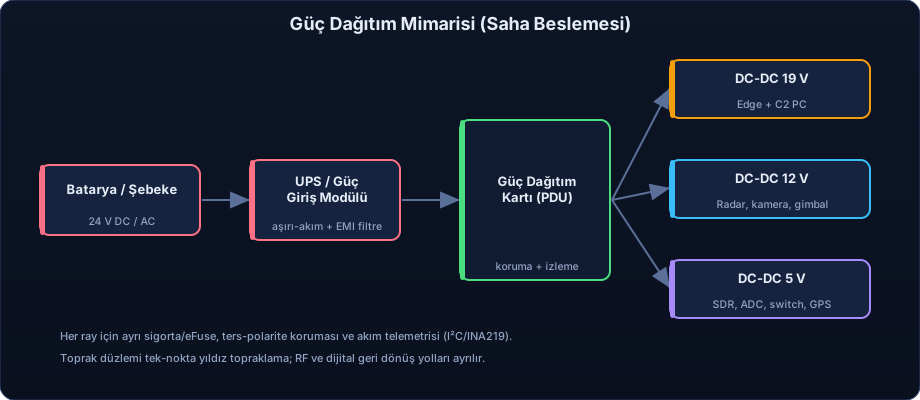
KiCad şeması pinleri, parçaları ve elektriksel ağları içerir. Diğer çizimler mimari taslaktır; seçilmiş sensör modellerine ait bağlantı şeması veya üretim dosyası değildir.
Rev A gerçek devre: 12 V SELV giriş, sigorta, ters polarite diyodu, TVS, 5 V dönüştürücü ve iki sigortalı çıkış. KiCad ERC: 0 ihlal. PCB ve fiziksel test bekliyor.
Hedef ağ topolojisi; konektör ve veri protokolü kesin sensör seçimiyle belirlenecek.Hedef güç mimarisi; bu raylar Rev A devresinde henüz üretilmiyor.Hedef zaman mimarisi; hassasiyet seçilecek cihazlarla ölçülmeli.
Akustik devre kararı
Dijital I²S/PDM mikrofon ile analog mikrofon farklı bağlantı gerektirir. Önce sensör ve işlemci modeli seçilecek; ardından güç, saat, veri ve konnektörleri içeren gerçek şema yayımlanacak.
RF alıcı için kavramsal zincir. Seçilen bant ve faz uyumlu alıcı belirtilmeden kurulabilir RF devresi sayılmaz.
⚠️
Kapsam sınırı: RF/DF kolu yalnızca pasif sezim ve yön bulma yapar. Yayın, karıştırma (jamming) ve
spoofing bilinçli olarak kapsam dışıdır; bu nedenle güç yükselteci/verici devreleri bu tasarımda yer almaz.
Yazılım & Kod
Çalışan Referans Uygulaması
Bu sekmeler tespit/sınıflandırma yazılım çekirdeğinin donanımsız, sentetik veriyle çalışan referans
uygulaması. Her modül bağımsız çalışır ve bir grafik üretir. Aşağıda her modülün çekirdek fonksiyonu ve gerçek
çalıştırma çıktısı gösterilmiştir; tüm dosyalar indirilebilir pakettedir. Ayrı gerçek veri alma paketi V4L2, ALSA, kayıtlı SDR IQ, OEM radar CSV ve ONNX görüntü çıkarımı içerir.
radar/range_doppler_cfar.py
def ca_cfar_2d(mag_db, guard=(2, 2), train=(8, 8), pfa=1e-4):
    """Vektörleştirilmiş 2B Hücre-Ortalamalı CFAR (uniform_filter ile O(N)).
    Yerel gürültü tabanını kestirip uyarlanır eşik uygular; sabit yanlış alarm
    olasılığı (Pfa) hedefler."""
    p = 10 ** (mag_db / 10)
    gr, gd = guard
    tr, td = train
    big = (2 * (tr + gr) + 1, 2 * (td + gd) + 1)
    gbox = (2 * gr + 1, 2 * gd + 1)
    n_big, n_g = big[0] * big[1], gbox[0] * gbox[1]
    n_train = n_big - n_g
    sum_big = uniform_filter(p, size=big, mode="nearest") * n_big
    sum_g = uniform_filter(p, size=gbox, mode="nearest") * n_g
    noise = (sum_big - sum_g) / n_train
    alpha = n_train * (pfa ** (-1.0 / n_train) - 1.0)   # CA-CFAR eşik çarpanı
    mask = p > alpha * noise
    b = (tr + gr, td + gd)                              # kenar bandını ele
    mask[: b[0], :] = mask[-b[0]:, :] = False
    mask[:, : b[1]] = mask[:, -b[1]:] = False
    ii, jj = np.where(mask)
    return [(int(i), int(j), float(10 * np.log10(p[i, j] / (noise[i, j] + 1e-12))))
            for i, j in zip(ii, jj)]

def micro_doppler_bw(cube, range_bin, rel_peak=-22.0, above_floor=12.0):
    """Menzil-sıkıştırılmış veride seçili menzil hücresinin slow-time (Doppler)
    spektrumunda İŞGAL EDİLEN bant genişliği. Önce fast-time FFT ile menzil
    sıkıştırılır, sonra o menzil hücresinin chirp'ler-arası spektrumu alınır.
    Eşik hem tepeye (-22 dB) hem gürültü tabanına (+12 dB) görelidir.
    Geniş occBW -> dönen pervane (drone); dar tepe -> sabit gövde (kuş/araç)."""
    rc = np.fft.fft(cube * np.hanning(cube.shape[0])[:, None], axis=0)  # menzil sıkıştırma
    row = rc[range_bin, :] * np.hanning(cube.shape[1])
    spec = np.abs(np.fft.fftshift(np.fft.fft(row, n=2048))) ** 2
    spec_db = 10 * np.log10(spec / (spec.max() + 1e-12) + 1e-12)
    freqs = np.fft.fftshift(np.fft.fftfreq(2048, d=TCHIRP))
    thresh = max(rel_peak, float(np.median(spec_db)) + above_floor)
    mask = spec_db > thresh
    return float(freqs[mask].max() - freqs[mask].min()) if mask.any() else 0.0
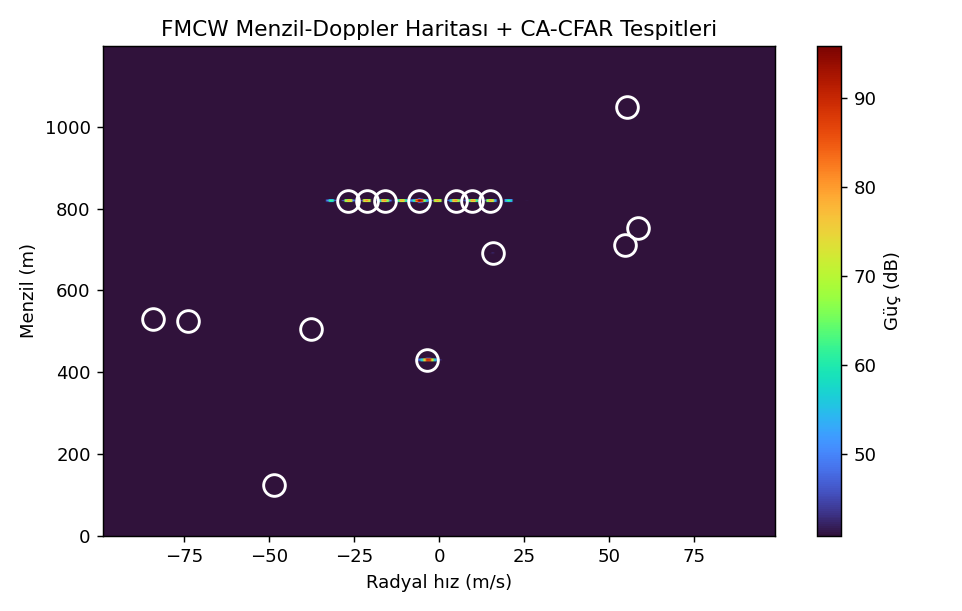
▶ python radar/range_doppler_cfar.pydR = 2.50 m | R_max = 1200 m | V_max = ±98.7 m/s
CFAR hücre tespiti: 73 -> kümelenmiş hedef: 16
R= 430.0 m v= -3.5 m/s SNR=54.1 dB µ-Doppler BW= 165 Hz -> kuş/diğer (dar imza)
R= 820.0 m v= -5.8 m/s SNR=35.9 dB µ-Doppler BW= 2728 Hz -> DRONE (pervane µ-Doppler)
R= 820.0 m v=-26.7 m/s SNR=21.0 dB µ-Doppler BW= 2728 Hz -> DRONE (pervane µ-Doppler)
R= 820.0 m v=+15.1 m/s SNR=20.8 dB µ-Doppler BW= 2728 Hz -> DRONE (pervane µ-Doppler)
R= 820.0 m v= +5.0 m/s SNR=20.3 dB µ-Doppler BW= 2728 Hz -> DRONE (pervane µ-Doppler)
R= 820.0 m v=-15.9 m/s SNR=20.2 dB µ-Doppler BW= 2728 Hz -> DRONE (pervane µ-Doppler)
FMCW ham IF verisinden 2B FFT ile menzil-Doppler haritası, vektörleştirilmiş CA-CFAR ile tespit ve
menzil-sıkıştırılmış slow-time spektrumundan mikro-Doppler bant genişliği (drone ~2700 Hz vs kuş ~165 Hz) çıkarılır.
rf/passive_spectrum_df.py
def steering(theta_deg, n_el, d_lambda=0.5):
    """ULA yönlendirme vektörü (yarım-dalgaboyu aralık varsayılan)."""
    m = np.arange(n_el)
    return np.exp(-1j * 2 * np.pi * d_lambda * m * np.sin(np.deg2rad(theta_deg)))

def music_spectrum(x, n_src, scan=np.arange(-90, 90.1, 0.5)):
    """MUSIC sözde-spektrumu: gürültü alt-uzayına ortogonallikten AoA tepesi."""
    n_el = x.shape[0]
    R = (x @ x.conj().T) / x.shape[1]                   # örnek kovaryansı
    w, V = np.linalg.eigh(R)
    En = V[:, : n_el - n_src]                           # gürültü alt-uzayı
    ps = []
    for a in scan:
        sv = steering(a, n_el)
        ps.append(1.0 / (np.abs(sv.conj() @ En @ En.conj().T @ sv) + 1e-12))
    ps = 10 * np.log10(np.array(ps) / np.max(ps))
    return scan, ps
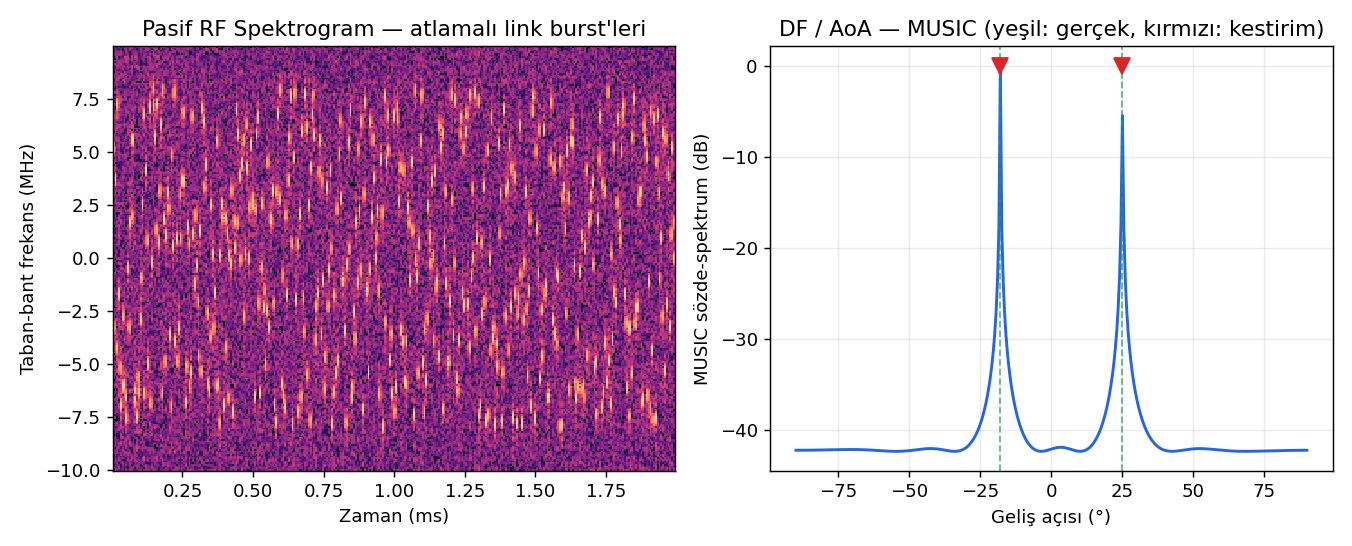
▶ python rf/passive_spectrum_df.pyRF pasif tarama: 40000 örnek @ 20 MHz BB | FC=2.44 GHz
Burst doluluk oranı (zaman-frekans): %10.2 (atlamalı link imzası)
ULA (8 eleman) MUSIC AoA -> gerçek [-18.0, 25.0] kestirilen [-18.0, 25.0] derece
Pasif STFT ile atlamalı link burst'leri sezilir; ULA fazından MUSIC sözde-spektrumuyla geliş açısı (AoA)
kestirilir. Yalnızca alıcı — hiçbir yayın yoktur.
eo_ir/detect_yolo.py
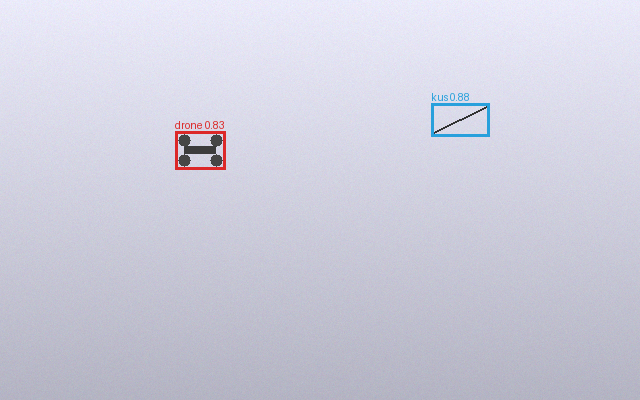
def detect_classical(img, min_area=60):
    """Gökyüzüne göre koyu nesneleri blob olarak bulur; şekilden sınıflandırır."""
    gray = img.mean(axis=2)
    bg = ndimage.uniform_filter(gray, size=61)          # yerel gökyüzü arka planı
    dark0 = (bg - gray) > 18                             # arka plandan koyu sapma (ham)
    darkd = ndimage.binary_dilation(dark0, iterations=3)  # gövde+rotorları birleştir (gruplama)
    lbl, n = ndimage.label(darkd)
    dets = []
    for i in range(1, n + 1):
        comp = lbl == i
        ys, xs = np.where(comp)
        if len(xs) < min_area:
            continue
        x0, x1, y0, y1 = xs.min(), xs.max(), ys.min(), ys.max()
        w, h = x1 - x0 + 1, y1 - y0 + 1
        aspect = w / h
        # Doluluk: GRUPLAMA değil, ham (dilatasyon-öncesi) piksellerden -> ince
        # strok yapılı kuş düşük doluluk, kompakt drone gövdesi yüksek doluluk verir.
        fill = int((dark0 & comp).sum()) / (w * h)
        # Şekil kuralları: drone kompakt & ~simetrik; kuş uzamış/seyrek
        if aspect > 2.2 or aspect < 0.45 or fill < 0.22:
            cls, conf = "kus", 0.6 + 0.3 * (1 - min(fill, 1))
        else:
            cls, conf = "drone", 0.65 + 0.3 * min(fill / 0.6, 1)
        dets.append({"cls": cls, "conf": round(float(min(conf, 0.99)), 2),
                     "bbox": [int(x0), int(y0), int(x1), int(y1)],
                     "aspect": round(float(aspect), 2), "fill": round(float(fill), 2)})
    return dets
▶ python eo_ir/detect_yolo.pyEO-IR tespit kipi: klasik yedek (numpy/scipy/PIL)
Doğruluk referansı (sahne gerçeği): ['drone', 'kus']
kus güven=0.88 bbox=[431, 103, 489, 136] (aspect=1.74, fill=0.05)
drone güven=0.83 bbox=[175, 131, 225, 169] (aspect=1.31, fill=0.36)
Üretimde YOLO (ultralytics) ağırlıklarıyla çıkarım; bağımlılık yoksa numpy/scipy/PIL ile klasik blob
tespiti + şekil özniteliğiyle (en-boy, doluluk) drone↔kuş ayrımı devreye girer.
acoustic/acoustic_classifier.py
def features(x):
    """Log-mel bant enerjileri + spektral merkez + harmonik oran + ZCR."""
    f = np.abs(np.fft.rfft(x * np.hanning(len(x)), n=_NFFT)) ** 2
    # kısa-zaman ortalama için birkaç çerçeve
    frames = [np.abs(np.fft.rfft(x[i:i + _NFFT] * np.hanning(_NFFT))) ** 2
              for i in range(0, len(x) - _NFFT, _NFFT // 2)]
    P = np.mean(frames, axis=0) if frames else f
    mel = np.log(_FB @ P + 1e-9)
    freqs = np.fft.rfftfreq(_NFFT, 1 / FS)
    centroid = (freqs * P).sum() / (P.sum() + 1e-9)
    low = P[(freqs < 300)].sum(); tot = P.sum() + 1e-9
    harm_ratio = low / tot                               # drone: alçak harmonik ağırlık
    zcr = np.mean(np.abs(np.diff(np.sign(x)))) / 2
    return np.concatenate([mel, [centroid / 1000, harm_ratio, zcr]])

def train_softmax(X, y, epochs=400, lr=0.3, l2=1e-3):
    mu, sd = X.mean(0), X.std(0) + 1e-9
    Xn = (X - mu) / sd
    n, d = Xn.shape
    K = len(CLASSES)
    W = np.zeros((d, K)); b = np.zeros(K)
    Y = np.eye(K)[y]
    for _ in range(epochs):
        p = _softmax(Xn @ W + b)
        gW = Xn.T @ (p - Y) / n + l2 * W
        gb = (p - Y).mean(0)
        W -= lr * gW; b -= lr * gb
    return {"W": W, "b": b, "mu": mu, "sd": sd}
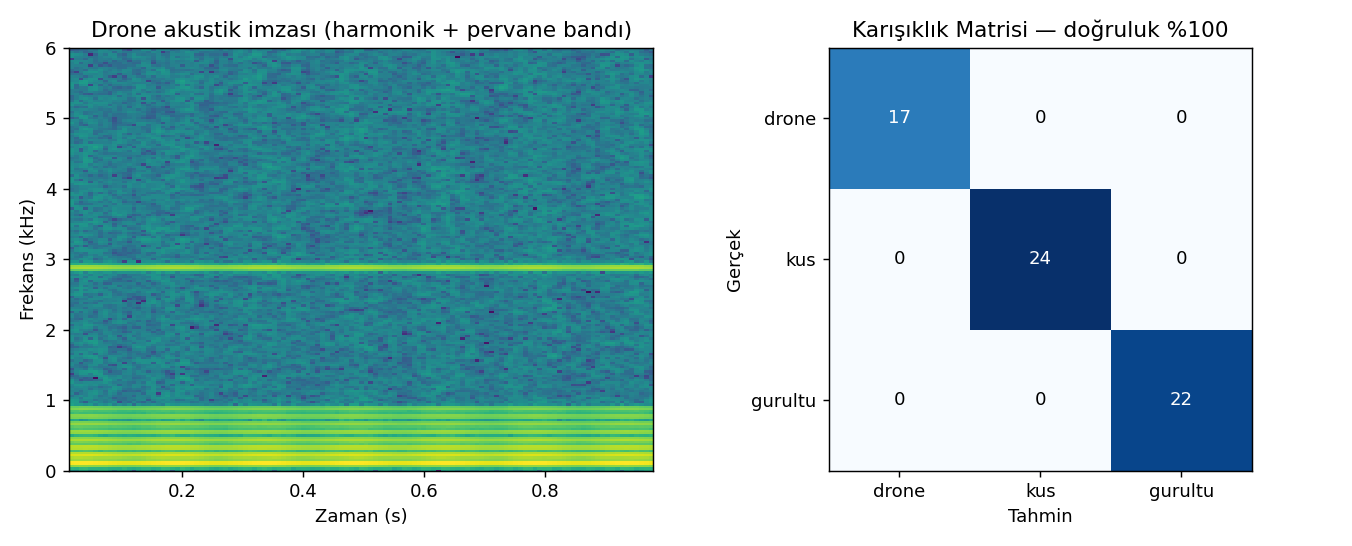
▶ python acoustic/acoustic_classifier.pyAkustik sınıflandırıcı — sentetik test doğruluğu: %100.0 (n_test=63)
Karışıklık matrisi (satır=gerçek, sütun=tahmin):
drone kus gurultu
drone 17 0 0
kus 0 24 0
gurultu 0 0 22
GCC-PHAT DoA -> gerçek 30° kestirilen 32.4°
Log-mel + harmonik öznitelikler üzerinde saf-NumPy softmax sınıflandırıcı (drone/kuş/gürültü) ve
GCC-PHAT ile iki-mikrofon yön kestirimi.
fusion/tracker.py
def predict_update(self, z, dt):
        n = 2
        # 1) Karışım (interaction/mixing)
        cbar = self.PI.T @ self.mu
        w = (self.PI * self.mu[:, None]) / (cbar[None, :] + 1e-12)   # w[i,j]
        x0, P0 = [], []
        for j in range(n):
            xj = sum(w[i, j] * self.x[i] for i in range(n))
            Pj = sum(w[i, j] * (self.P[i] + np.outer(self.x[i] - xj, self.x[i] - xj))
                     for i in range(n))
            x0.append(xj); P0.append(Pj)
        # 2) Model-koşullu Kalman tahmin + güncelleme
        L = np.zeros(n)
        for j in range(n):
            F = _F(dt)
            xp = F @ x0[j]
            Pp = F @ P0[j] @ F.T + _Q(dt, self.q[j])
            S = H @ Pp @ H.T + self.R
            K = Pp @ H.T @ np.linalg.inv(S)
            y = z - H @ xp
            self.x[j] = xp + K @ y
            self.P[j] = (np.eye(4) - K @ H) @ Pp
            L[j] = np.exp(-0.5 * y @ np.linalg.inv(S) @ y) / np.sqrt(
                np.linalg.det(2 * np.pi * S))
        # 3) Model olasılığı güncelle
        self.mu = cbar * L
        self.mu /= self.mu.sum() + 1e-12
        # 4) Birleşik kestirim
        x = sum(self.mu[j] * self.x[j] for j in range(n))
        P = sum(self.mu[j] * (self.P[j] + np.outer(self.x[j] - x, self.x[j] - x))
                for j in range(n))
        return x, P
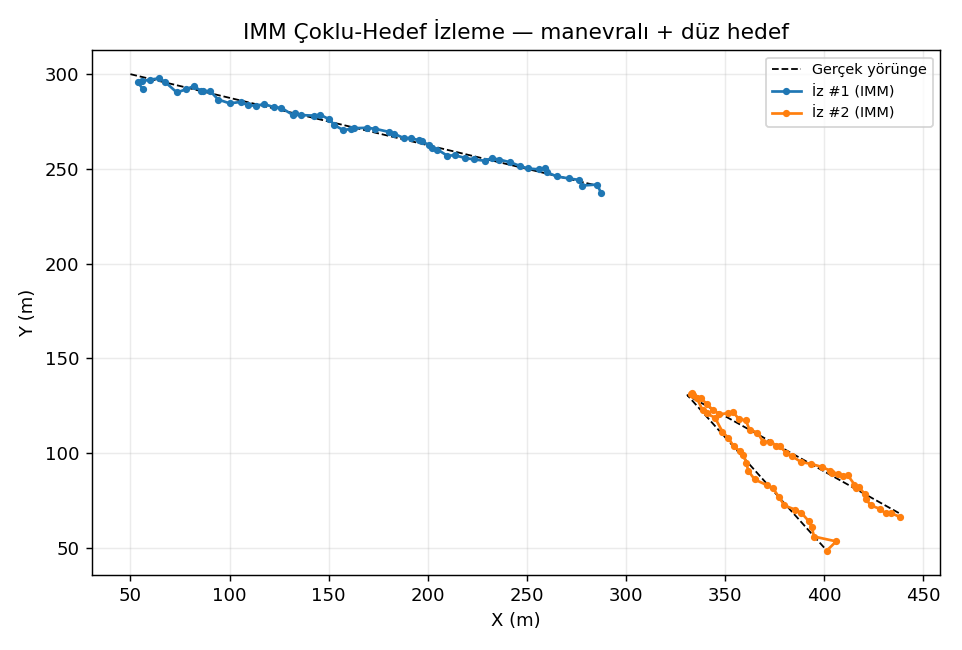
▶ python fusion/tracker.pyOnaylı iz sayısı: 2 (gerçek hedef: 2)
İz #1: 60 nokta, konum RMSE ≈ 2.8 m, son model olasılıkları düz/manevra = 0.81/0.19
İz #2: 60 nokta, konum RMSE ≈ 3.2 m, son model olasılıkları düz/manevra = 0.82/0.18
Ortalama konum RMSE: 3.0 m
İki modelli IMM (düz + manevra) Kalman filtresi ve GNN ilişkilendirme ile çoklu-hedef izleme; yanlış
alarmlar iz doğrulama (3 vuruş) ile elenir.
fusion/fusion_core.py
def fuse_group(group):
    """Bir demetteki sensör kararlarını log-olabilirlik toplayarak birleştirir."""
    logp = np.zeros(3)
    sensors = set()
    for d in group:
        w = RELIABILITY.get(d.sensor, 0.5)
        logp += w * np.log(_soft(d) + 1e-9)
        sensors.add(d.sensor)
    p = np.exp(logp - logp.max()); p /= p.sum()
    k = int(p.argmax())
    # Çok-sensör doğrulama katsayısı: tek kip -> güven cezası
    corroboration = min(len(sensors) / 3.0, 1.0)
    conf = float(p[k]) * (0.5 + 0.5 * corroboration)
    return {
        "cls": CLASSES[k].value,
        "conf": round(conf, 3),
        "prob": {CLASSES[i].value: round(float(p[i]), 3) for i in range(3)},
        "sensors": sorted(s.value for s in sensors),
        "n_sensor": len(sensors),
        "az": round(np.mean([d.azimuth_deg for d in group]), 1),
    }

def fuse(dets, promote_conf=0.6):
    groups = cluster_by_time_bearing(dets)
    out = []
    for g in groups:
        r = fuse_group(g)
        r["promoted"] = r["conf"] >= promote_conf and r["n_sensor"] >= 2
        out.append(r)
    return out
Füzyon çekirdeği ortak zaman damgası + yön kapısıyla demetler, ağırlıklı log-olabilirlikle sınıf birleştirir.
Tek kipte görünen (doğrulanmayan) düşük-güvenli hayaletler yükseltilmez — örnekte 4-kip drone ve 3-kip
kuş onaylanırken RF-only hayalet (güven 0.45) bastırılır.
Füzyon çekirdeğinin ürettiği izlerin operatöre nasıl sunulduğunu gösteren tarayıcı-içi PPI/plan
görünümü. İzler simüle edilmiştir; yalnızca görüntüleme ve karar destek — hiçbir etkisizleştirme eylemi yoktur.
T+00:00MOD: SİMÜLASYONİZ: 0
Aktif İzler
Kırmızı = drone, yeşil = kuş, gri = gürültü.
Sınıf ve güven, çok-sensör füzyonundan türetilir.
Entegrasyon
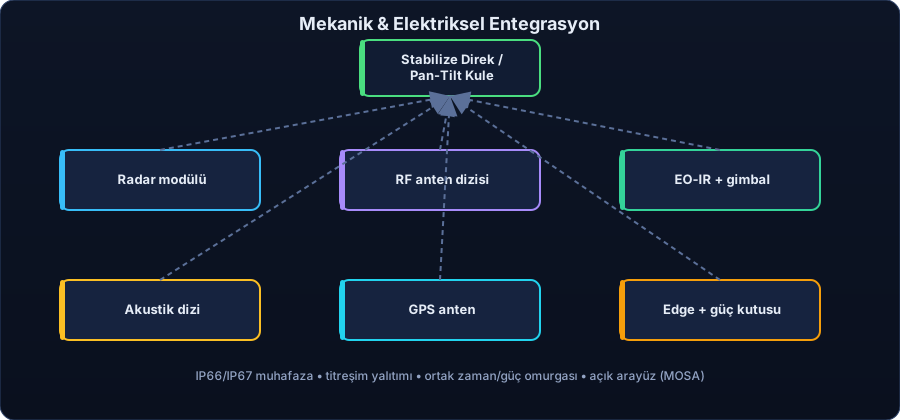
Mekanik, Elektriksel ve Veri Entegrasyonu
Hedef tasarımda kipler ortak bir direk/kule üzerinde, ortak zaman ve güç omurgasıyla açık arayüz üzerinden
bütünleşecek. IP66/IP67 muhafaza, titreşim yalıtımı ve TSN/PTP ağ seçimi sensör envanteriyle kesinleşecek.
Hedef yerleşim taslağı: ortak direk/pan-tilt kule üzerinde radar, RF dizi, EO-IR gimbal, akustik dizi, GPS ve edge/güç kutusu.
Mikro-İHA için gündüz ≥ 1 km tespit/sınıflandırma.
En az 1 ulusal/uluslararası bildiri/makale.
Risk Yönetimi
Risk
Ols./Etki
B Planı
Donanım tedarik gecikmesi
Orta/Yüksek
Erken sipariş, yerli muadil, modüler alternatif
Düşük RCS'de radar yetersizliği
Orta/Orta
Çok-sensör füzyonu (RF/EO-IR/akustik ağırlığı ↑)
Veri seti yetersizliği (YZ)
Orta/Orta
Kamu veri setleri + saha kayıtlarıyla artırım
Saha testi izin/koşulu
Düşük/Orta
İzinli alan planı, HIL benzetim ile telafi
Bütçe üst limiti aşımı
Düşük/Orta
Önceliklendirme; çekirdek kipler önce, akustik opsiyonel
4 · Donanım Listesi
Gerekli İnorganik Donanım (Tespit / İşleme / Görüntüleme)
Tüm bileşenler tespit, doğrulama, işleme ve görüntüleme amaçlıdır; etkisizleştirici (jammer,
spoofer, lazer, HPM) bileşen yoktur. Birim maliyetler prototip seviyesinde yaklaşıktır; kesin tekliflerle güncellenecektir.
#
Bileşen
Özellik
Amacı
Tahmini birim (TL)
1
FMCW / Pulse-Doppler Radar Modülü
X/Ku-band, menzil-Doppler, mikro-Doppler
Birincil hava hedefi tespiti
35.000–60.000
2
RF Dedektör + DF Anten Dizisi
400 MHz–6 GHz, pasif sezim + yön bulma
Kontrol/telemetri linki tespiti ve AoA
20.000–35.000
3
EO/IR PTZ Kamera
Gündüz HD + termal, otomatik takip
Görsel doğrulama ve sınıflandırma
25.000–40.000
4
Akustik Mikrofon Dizisi
Çok-mikrofonlu dizi + ön-işleme
Tamamlayıcı pasif tespit (kötü görüş)
4.000–8.000
5
Edge İşlem Birimi (GPU/NPU)
Jetson sınıfı gömülü modül
Gerçek zamanlı YZ sınıflandırma
15.000–25.000
6
Stabilize Gimbal / Pan-Tilt
2 eksen, enkoderli
Kamera stabilizasyonu ve takip
8.000–15.000
7
Lazer Mesafe Ölçer (LRF)
Aktif optik ölçüm; opsiyonel, model ve koşullar seçilecek
Menzil doğrulaması
5.000–10.000
8
Ağ ve Zaman Senkronizasyonu
Switch + GPS/PTP
Sensörler arası ortak zaman damgası
3.000–6.000
9
C2 Bilgisayar + Ekran
Endüstriyel PC / gömülü sistem
Füzyon ve operatör arayüzü
15.000–25.000
10
Güç Sistemi
Batarya / UPS / güç dağıtım
Saha beslemesi
5.000–10.000
11
Tripod / şasi / kablolama / muhafaza
IP korumalı, taşınabilir
Mekanik entegrasyon
5.000–10.000
💡
Kapsam notu: Radar en pahalı kalemdir. 150.000 TL üst limitine uymak için çekirdek kipler
(RF/DF + EO-IR + akustik + edge işlemci) önceliklendirilir; radar opsiyonel/kurum envanterinden temin edilebilir kalemdir.
5 · Bütçe
Bütçe Taslağı (≈ 150.000 TL, burs dahil)
Bütçe, 1002-A üst limiti içinde kalacak şekilde çekirdek tespit kiplerine öncelik verir. Radar,
bütçe uygunsa eklenir ya da kurum envanterinden sağlanır.
Makine-Teçhizat (çekirdek)
105.000
Sarf & Mekanik
15.000
Hizmet Alımı
12.000
Bursiyer
10.000
Seyahat
8.000
Değerler TL. En büyük kalem (makine-teçhizat çekirdeği) vurgulanmıştır.
Bütçe sınırı: Bu taslakta çekirdek donanım için 105.000 TL ayrıldı; radar kalemi dahil değildir. Dört kipin tamamı için
radarın (taslak tahmin ≈ 35.000–60.000 TL) kurum envanterinden sağlanması veya ek kaynak gerekir. Kesin fiyatlar tekliflerle güncellenecek.
6 · Yaygın Etki
Beklenen Çıktılar ve Etki
🔬 Bilimsel
En az bir ulusal/uluslararası bildiri veya SCI/SCI-E makale; sensör füzyonu ve YZ sınıflandırma için paylaşılabilir yöntem ve değerlendirme metrikleri.
⚙️ Teknolojik
Çalışan laboratuvar/saha tespit prototipi (TRL 4–5); yeniden üretilebilir açık arayüz/veri formatı ve C2 görüntüleme modülü.
🌍 Ekonomik & Sosyal
Kritik altyapı ve kamu güvenliği için yerli, düşük maliyetli durumsal farkındalık; lisansüstü öğrenci yetiştirme ve kurumsal Ar-Ge kapasitesi.
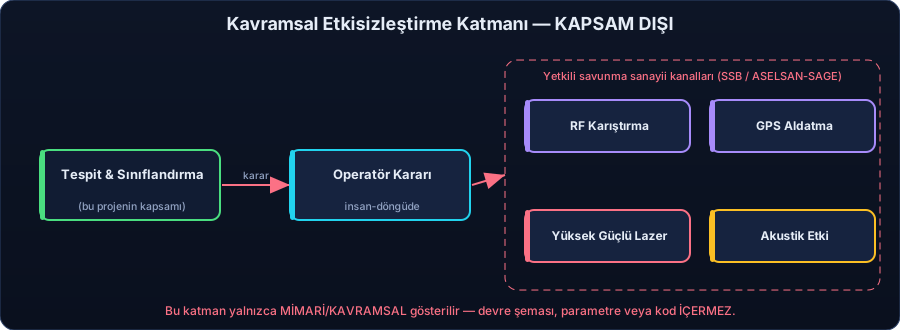
Kavramsal Etkisizleştirme Katmanı — Kapsam Dışı
Bütünlük için, tespit prototipinin olgunlaşmasının ardından değerlendirilebilecek etkisizleştirme
katmanı yalnızca kavramsal/mimari düzeyde gösterilir. Bu katman bu projenin kapsamı dışındadır; devre şeması,
parametre veya kod içermez ve yetkili savunma sanayii kanalları (SSB çağrıları, ASELSAN/SAGE iş birliği) ile
uygun izin/denetim çerçevesinde ayrıca ele alınmalıdır.
Yalnızca mimari gösterim — bu proje tespit/sınıflandırma ile sınırlıdır.
⛔
Önemli: Bu belge ve site yalnızca tespit/sınıflandırma kapsamını içerir. Etkisizleştirme
(jammer/spoofer/lazer) bileşenleri bilinçli olarak kapsam dışı bırakılmıştır.
Sonraki Aşama Yol Haritası
Tespit prototipi olgunlaştıktan sonra, daha büyük ölçekli (ör. TÜBİTAK 1001 veya altyapı) bir
projeyle menzil/doğruluk artırımı ve operasyonel entegrasyon hedeflenebilir.